Support de cours : Initiation à la carte ESP32 et à sa programmation
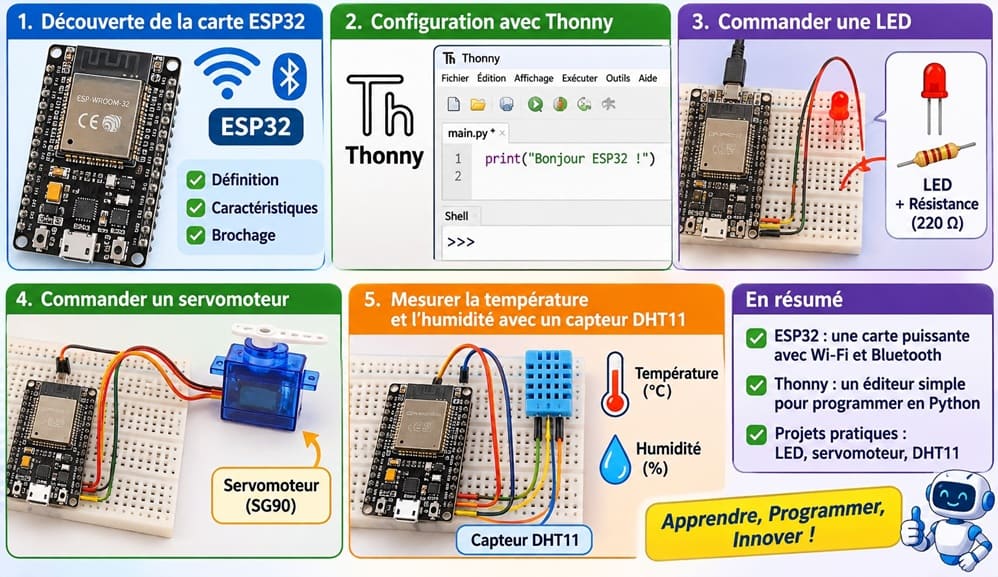
Plan du cours
1- Présentation de la carte ESP32
2- Configuration de Thonny pour programmer la carte ESP32
3- Commander une LED avec la carte ESP32
4- Commander un servomoteur avec la carte ESP32
5- Mesurer la température et l'humidité avec le capteur DHT11
Présentation de la carte ESP32
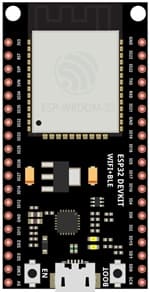
La carte ESP32 est une carte de développement basée sur le système sur une puce ESP32, qui est un microcontrôleur à double cœur, doté de fonctionnalités Wi-Fi et Bluetooth intégrées.
La carte ESP32 est largement utilisée dans le développement de projets IoT (Internet des objets), grâce à ses capacités de connectivité sans fil, sa faible consommation d'énergie et sa flexibilité.
Configuration de Thonny pour programmer la carte ESP32
1- Connexion de la carte ESP32 à l'ordinateur par USB
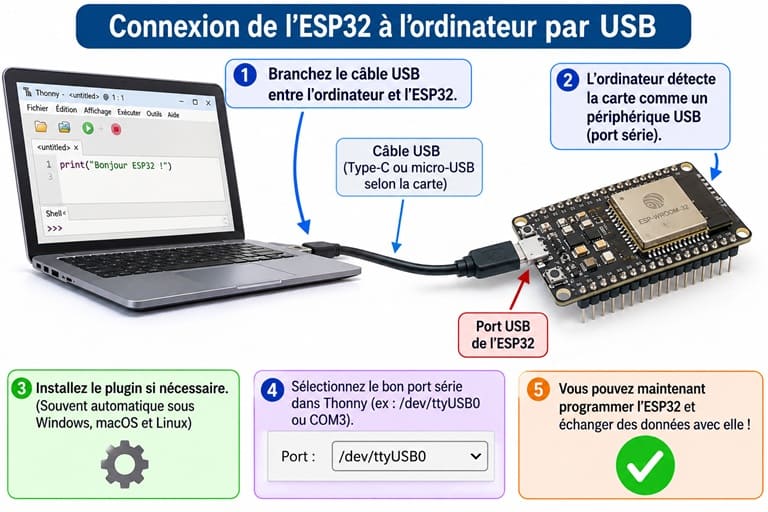
La carte ESP32 se connecte à un ordinateur à l'aide d'un câble USB. Cette connexion permet de l'alimenter en électricité, de programmer le microcontrôleur et de communiquer avec lui.
2- Sélection de l'interpréteur MicroPython (ESP32)
L'interpréteur MicroPython (ESP32) dans Thonny sert à établir la communication entre le logiciel Thonny et la carte ESP32 afin de programmer et de contrôler cette dernière à l'aide du langage MicroPython.
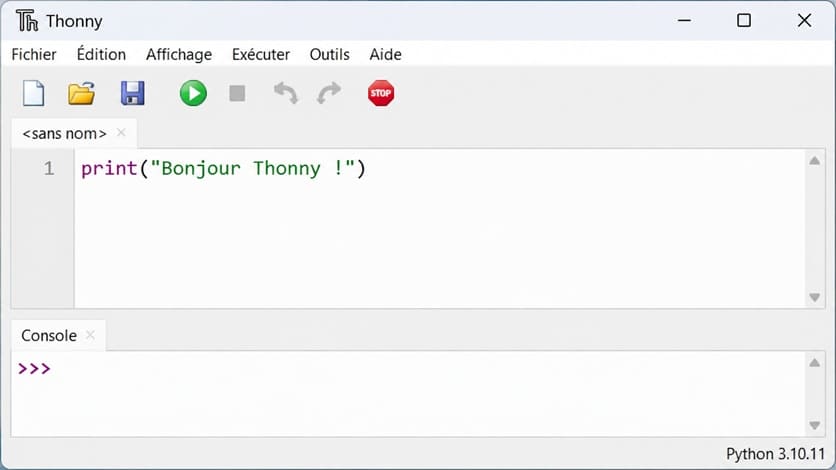
1- Ouvrir le logiciel Thonny sur l'ordinateur.
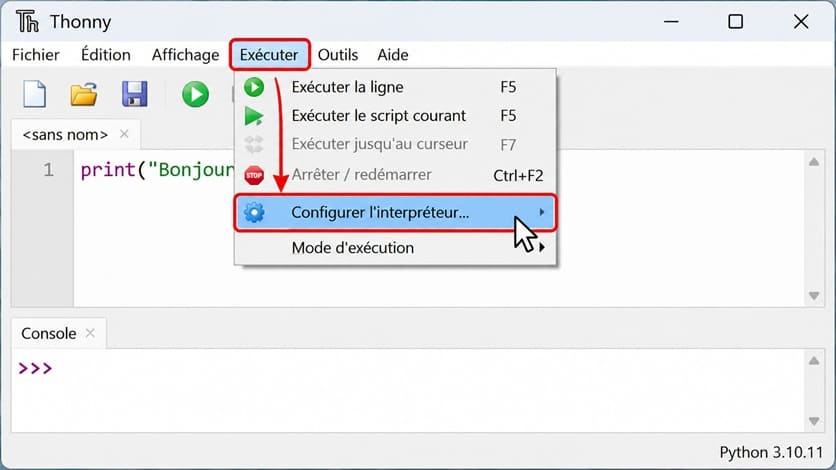
2- Cliquer sur le menu Exécuter (Run), puis sélectionner Configurer l'interpréteur (Configure interpreter).
3- Dans la liste des interpréteurs, choisir MicroPython (ESP32).
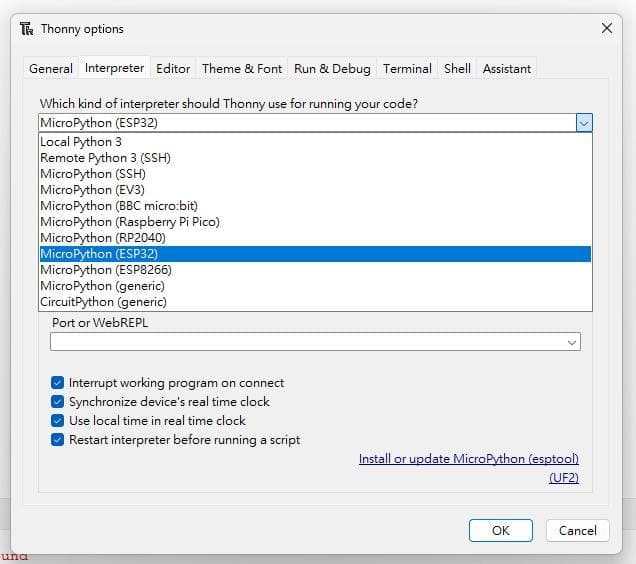
4- Sélectionner le port de communication correspondant à la carte ESP32 (COM).
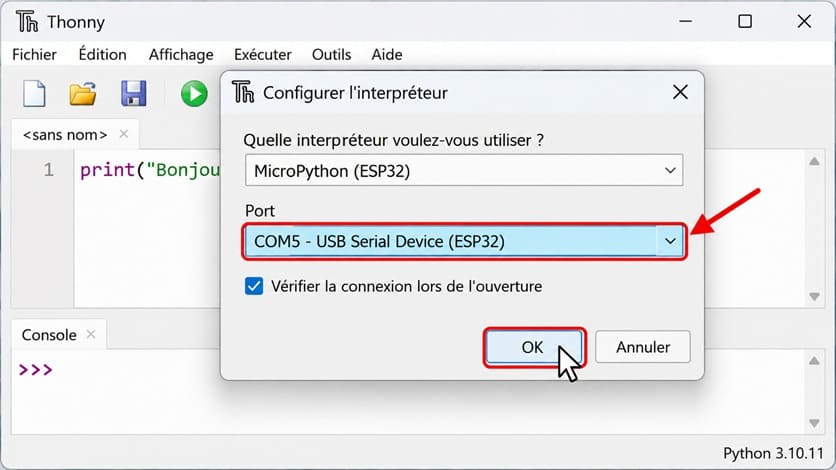
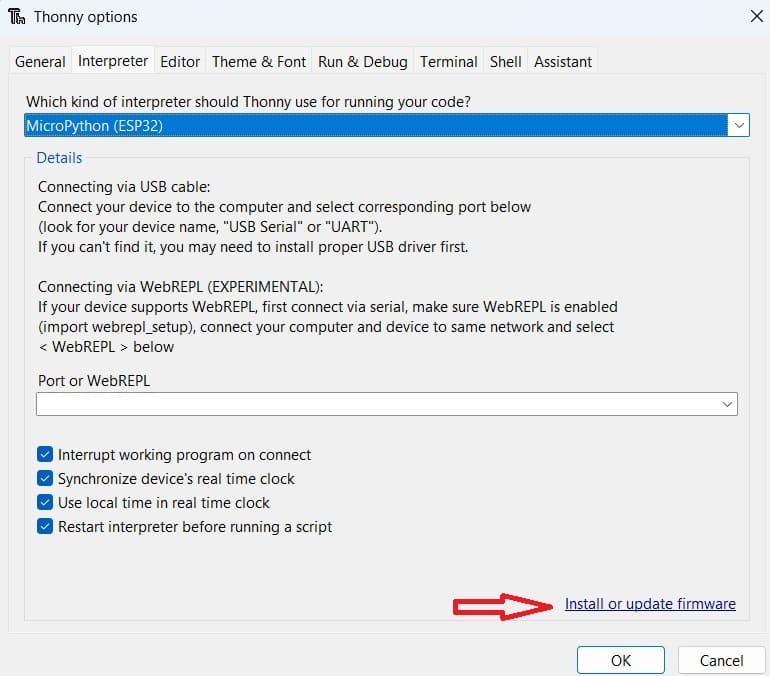
5- Cliquer sur le bouton Installer ou mettre à jour le micrologiciel (Install or update firmware).
6- Cliquer sur OK pour valider la configuration.
Commander une LED avec la carte ESP32
La carte ESP32 permet de commander des composants électroniques, tels que les LED, à travers ses broches numériques GPIO.
Dans cette activité, nous allons apprendre à programmer la carte ESP32 avec le langage MicroPython et le logiciel Thonny afin de contrôler une LED. Nous réaliserons deux programmes : le premier pour maintenir la LED allumée en permanence et le deuxième pour la faire clignoter à intervalles réguliers.
1- Les composants du montage
| Nom | Image | Rôle |
|---|---|---|
| Carte ESP32 | |
La carte ESP32 commande l’allumage et l’extinction de la LED. |
| LED |  |
La LED produit une lumière lorsqu'elle est alimentée. |
| Résistance |  |
La résistance limite le courant qui traverse la LED afin de la protéger. |
| Plaque d'essai |  |
La plaque d’essai permet de réaliser le montage sans soudure. |
| Les fils de connexions | 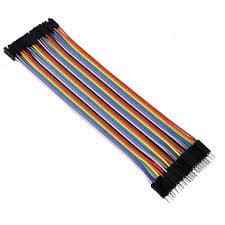 |
Les fils de connexion permettent de connecter la LED à la carte ESP32. |
2- Branchement d’une LED sur la carte ESP32

1- Placer la carte ESP32 et la LED sur la plaque d’essai (breadboard).
2- Relier la borne positive de la LED (patte longue) à une résistance.
3- Relier l’autre extrémité de la résistance à la broche N°23 de la carte ESP32 à l’aide d’un fil rouge.
4- Relier la borne négative de la LED (patte courte) à la broche GND de la carte ESP32 à l’aide d’un fil noir.
Programme Micropython pour maintenir une LED allumée
La LED s'allume et reste allumée.
|
1 2 3 4 5 6 7 |
from machine import Pin # Configurer la broche GPIO 23 en sortie led = Pin(23, Pin.OUT) # Allumer la LED led.on() |
Principe de fonctionnement :
- from machine import Pin : importer la classe Pin pour contrôler les broches GPIO.
- Pin(23, Pin.OUT) : configurer la broche GPIO 23 comme une sortie numérique.
- led.on() : mettre la sortie à l'état haut (3,3 V) afin d'allumer la LED.
Programme Micropython pour faire clignoter une LED
La LED s'allume pendant une seconde, puis s'éteint pendant une seconde. Ce cycle se répète continuellement.
|
1 2 3 4 5 6 7 8 9 10 11 12 13 |
from machine import Pin from time import sleep # Configurer la broche GPIO 23 en sortie led = Pin(23, Pin.OUT) # Faire clignoter la LED while True: led.on() # Allumer la LED sleep(1) # Attendre 1 seconde led.off() # Éteindre la LED sleep(1) # Attendre 1 seconde |
Principe de fonctionnement :
- from machine import Pin : importer la classe Pin pour commander les broches GPIO.
- from time import sleep : importer la fonction sleep pour introduire une pause.
- Pin(23, Pin.OUT) : configurer la broche GPIO 23 comme une sortie numérique.
- while True : répéter indéfiniment les instructions.
- led.on() : allumer la LED.
- led.off() : éteindre la LED.
- sleep(1) : attendre une seconde.
Commander un servomoteur avec la carte ESP32
La carte ESP32 permet de commander un servomoteur à l'aide d'un signal PWM (modulation de largeur d'impulsion). Ce signal permet de contrôler précisément l'angle de rotation du servomoteur.
Dans cette activité, nous allons apprendre à programmer la carte ESP32 avec le langage MicroPython et le logiciel Thonny afin de commander un servomoteur SG90. Nous réaliserons un programme permettant de faire tourner le servomoteur vers différentes positions (0°, 90° et 180°).
1- Les composants du montage
| Nom | Image | Rôle |
|---|---|---|
| Carte ESP32 | |
La carte ESP32 commande le servomoteur |
| Servomoteur |  |
Le servomoteur est un moteur contrôlable en position. |
| Plaque d'essai | |
La plaque d’essai permet de réaliser le montage sans soudure. |
| Les fils de connexions | |
Les fils de connexion permettent de connecter le servomteur à la carte ESP32. |
2- Branchement d’un servomoteur sur la carte ESP32
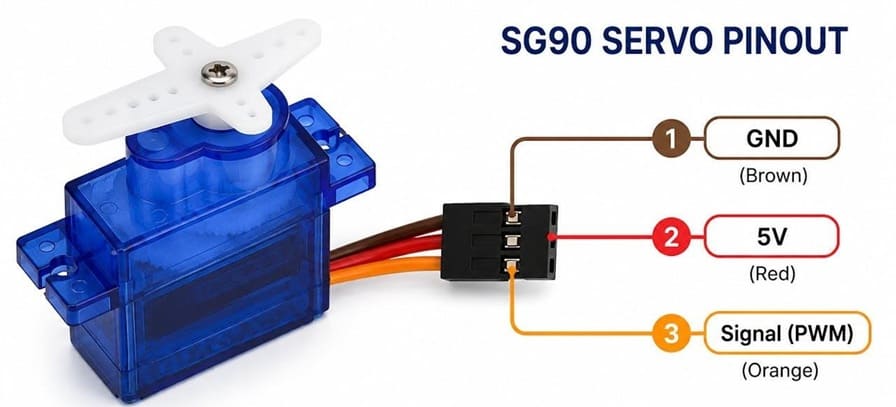
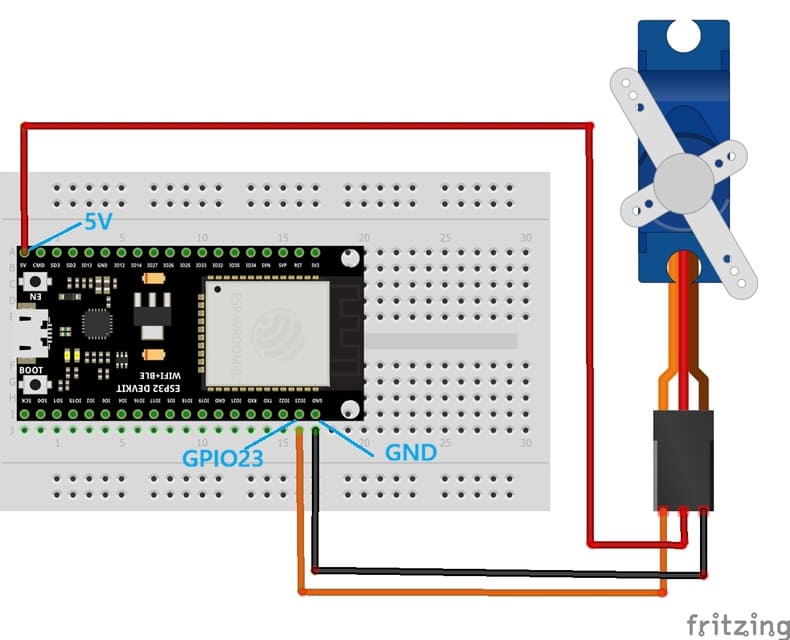
Pour commander un servomoteur SG90 avec la carte ESP32, il faut relier ses trois fils aux broches d'alimentation et de commande de la carte.
Identification des fils du servomoteur
Réalisation du branchement
| Servomoteur SG90 | Carte ESP32 |
|---|---|
| Rouge (VCC) | Alimentation 5V |
| Marron (GND) | GND |
| Orange (Signal) | GPIO23 |
Programme Micropython pour commander le servomoteur
Commander un servomoteur SG90 avec la carte ESP32 afin de le faire tourner successivement vers les positions 0°, 90° et 180° de manière répétitive.
On doit importer la bibliothèque Servo pour contrôler le servomoteur.
|
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 |
from machine import Pin from servo import Servo from time import sleep # Créer un objet servo connecté à la broche GPIO 23 servo_motor = Servo(Pin(23)) # Répéter les mouvements indéfiniment while True: # Faire tourner le servomoteur à 0° servo_motor.move(0) sleep(2) # Attendre 2 secondes # Faire tourner le servomoteur à 90° servo_motor.move(90) sleep(2) # Attendre 2 secondes # Faire tourner le servomoteur à 180° servo_motor.move(180) sleep(2) # Attendre 2 secondes |
Principe de fonctionnement :
- while True : répéter indéfiniment les instructions.
- servo_motor.move(0) : positionner le servomoteur à 0°.
- servo_motor.move(90) : positionner le servomoteur à 90°.
- servo_motor.move(180) : positionner le servomoteur à 180°.
- sleep(2) : attendre deux secondes entre chaque mouvement.
Mesurer la température et l'humidité avec le capteur DHT11
Le capteur DHT11 permet de mesurer la température et l'humidité relative de l'air. Il transmet les valeurs mesurées à la carte ESP32 à travers une broche de données (DATA).
Dans cette activité, nous allons apprendre à connecter le capteur DHT11 à la carte ESP32 et à le programmer avec le langage MicroPython et le logiciel Thonny afin de mesurer et d'afficher périodiquement la température et l'humidité dans la console Shell.
1- Les composants du montage
| Nom | Image | Rôle |
|---|---|---|
| Carte ESP32 | |
La carte ESP32 joue le rôle d'unité de commande et de traitement dans un système utilisant le capteur DHT11. |
| DHT11 | 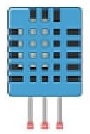 |
Le capteur DHT11 mesure la température et l'humidité |
| Plaque d'essai | |
La plaque d’essai permet de réaliser le montage sans soudure. |
| Les fils de connexions | |
Les fils de connexion permettent de connecter le capteur DHT11 à la carte ESP32. |
2- Branchement du capteur DHT11 sur la carte ESP32
Le capteur DHT11 se branche sur la carte ESP32 à l'aide de trois ou quatre broches selon le modèle utilisé. Il permet de mesurer la température et l'humidité de l'air.
Identification des broches du capteur DHT11

Réalisation du branchement
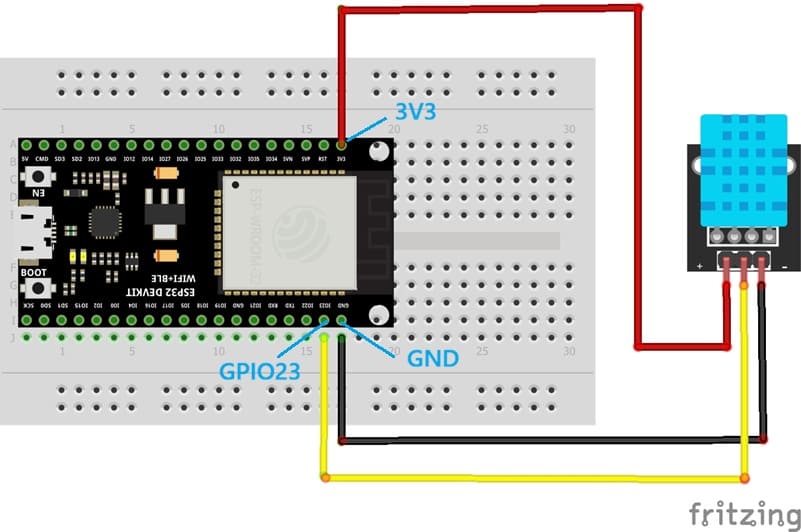
| Servomoteur SG90 | Carte ESP32 |
|---|---|
| Broche VCC (+) | Alimentation 5V |
| Broche GND (-) | GND |
| Broche DATA | GPIO23 |
Programme Micropython pour mesurer la température et l'humidité avec le capteur DHT11
Ce programme permet à la carte ESP32 de communiquer avec le capteur DHT11, de récupérer les valeurs de température et d'humidité, puis de les afficher automatiquement dans la console de Thonny toutes les deux secondes.
|
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27 28 29 30 |
# Importation du module DHT pour utiliser le capteur import dht # Importation du module machine pour gérer les broches GPIO from machine import Pin # Importation du module time pour gérer les délais import time # Configuration du capteur DHT11 sur la broche GPIO 23 capteur = dht.DHT11(Pin(23)) # Boucle infinie pour effectuer les mesures en continu while True: # Lecture de la température et de l'humidité capteur.measure() # Récupération de la température en degrés Celsius temperature = capteur.temperature() # Récupération de l'humidité en pourcentage humidite = capteur.humidity() # Affichage des résultats dans la console print("Temperature :", temperature, "°C") print("Humidite :", humidite, "%") # Attendre 2 secondes avant la prochaine mesure time.sleep(2) |
Le fonctionnement se déroule en plusieurs étapes :
1. Initialisation : le programme importe les bibliothèques nécessaires (dht, machine et time) et configure le capteur DHT11 sur la broche GPIO 4 de la carte ESP32.
2. Acquisition des données : la carte ESP32 envoie une demande au capteur DHT11 pour effectuer une mesure de la température et de l'humidité.
3. Lecture des mesures : le programme récupère les valeurs mesurées grâce aux fonctions temperature() et humidity().
4. Affichage des résultats : les valeurs de température en degrés Celsius (°C) et d'humidité en pourcentage (%) sont affichées dans la console de Thonny.
5. Répétition des mesures : grâce à la boucle while True, le programme répète automatiquement les mesures en continu, avec un délai de deux secondes entre chaque acquisition.
0 commentaire
laisser un commentaire
Passion de robotique
Tutoriels récents
Atelier robotique
Tutoriels populaires
Construction des robots
Tutoriels plus commentés
Bras robotique
Categories
Maison intelligente