Réalisation d’une voiture par communication radio entre deux cartes Micro:bit.
Plan de tutoriel
1- Présentation du projet
2- Matériel nécessaire
3- Schéma de câblage du système
4- Programmation de la carte Micro:bit
5- L'application mobile pour commander la carte Micro:bit
Présentation du projet
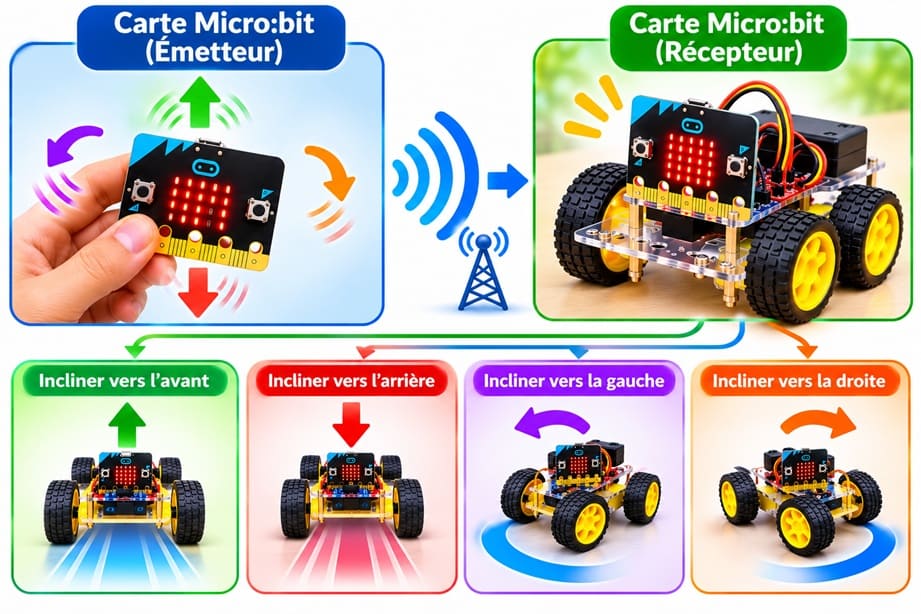
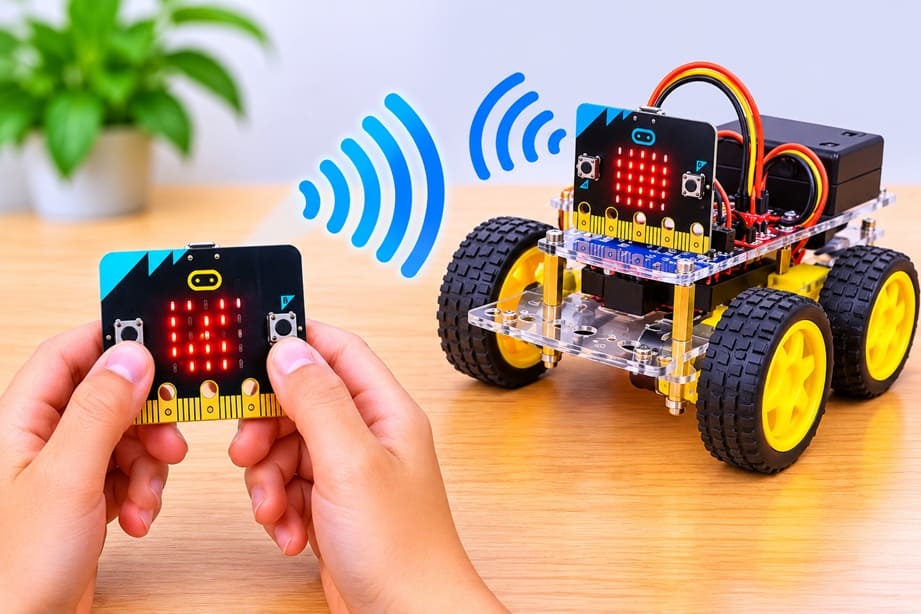
Ce projet consiste à réaliser une voiture robot à quatre roues commandée à distance à l'aide de deux cartes Micro:bit communiquant entre elles par liaison radio. La commande de la voiture s'effectue en inclinant la carte Micro:bit émettrice, grâce à son accéléromètre intégré.
L'accéléromètre détecte les inclinaisons de la carte selon les axes horizontal et vertical. En fonction de l'inclinaison détectée, la carte Micro:bit émettrice détermine la direction souhaitée et transmet une commande par liaison radio à la deuxième carte Micro:bit installée sur la voiture.
La carte Micro:bit réceptrice interprète la commande reçue et pilote les moteurs à travers un circuit de commande afin de réaliser le déplacement correspondant :
- inclinaison vers l'avant : la voiture avance.
- inclinaison vers l'arrière : la voiture recule.
- inclinaison vers la gauche : la voiture tourne à gauche.
- inclinaison vers la droite : la voiture tourne à droite.
Ce projet permet de découvrir l'utilisation de l'accéléromètre, la communication radio entre deux cartes Micro:bit et la commande des moteurs dans un système robotique.
Matériel nécessaire
1- Deux Cartes Micro:bit
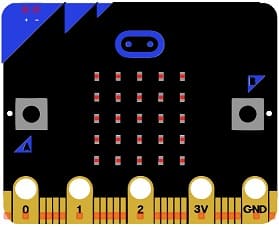
La première carte joue le rôle d'émetteur. Elle détecte les inclinaisons grâce à son accéléromètre intégré et transmet les commandes par radio.
La deuxième carte joue le rôle de récepteur. Elle reçoit les commandes et pilote les moteurs de la voiture.
2- Carte d'Extension (Driver Expansion Board)
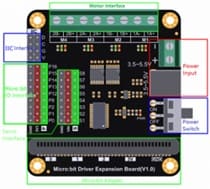
La carte d’extension GPIO (General Purpose Input/Output) permet d’étendre les possibilités de connexion de la carte Micro:bit en donnant accès plus facilement à ses broches d’entrée/sortie. Elle facilite le raccordement de composants électroniques externes tels que les servomoteurs, capteurs, moteurs, relais et modules électroniques.
3- Kit de voiture à quatre roues
Il comprend :
- Un châssis servant de support aux différents composants.
- Quatre roues permettant le déplacement du robot.
- Quatre moteurs à courant continu assurant la rotation des roues.
4- Câbles de Connexion (Jumper Wires)
Ils permettent d'assurer les différentes connexions électriques entre les composants du système.
Schéma de câblage du système du système
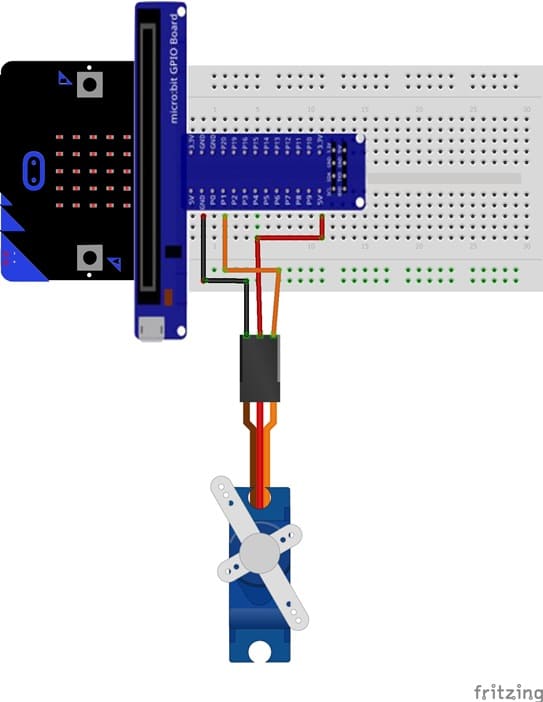
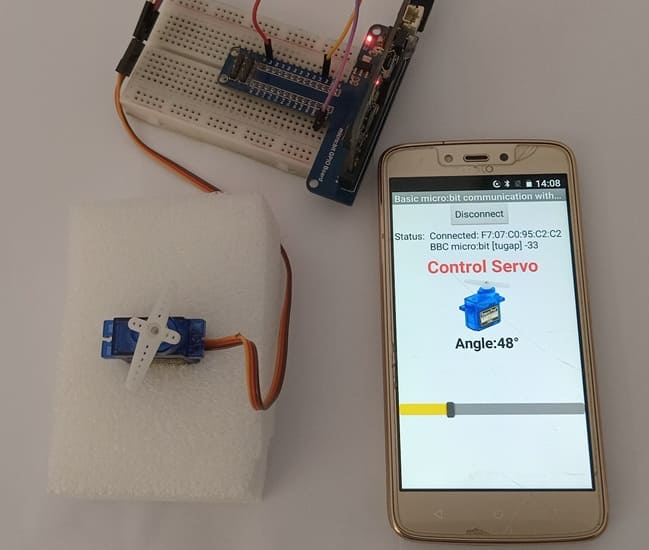
1- Connectez le fil de signal du servomoteur (souvent jaune ou orange) à une broche P1 de la carte Micro:bit.
2- Connectez le fil d'alimentation (VCC) du servomoteur (généralement rouge) au 5V de la carte GPIO.
3- Connectez le fil de masse (GND) du servomoteur (souvent noir ou marron) à une broche GND de la carte Micro:bit.
Programmation de la carte Micro:bit
Suivez ces étapes pour ajouter le code nécessaire :
1- Ouvrir MakeCode : Ouvrez l'éditeur MakeCode en ligne : https://makecode.microbit.org/.
2- Créer un Nouveau Projet : Cliquez sur "Nouveau projet".
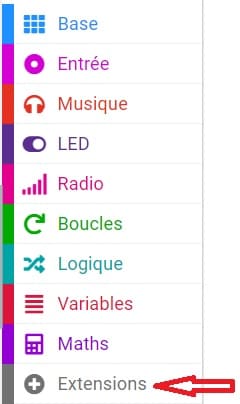
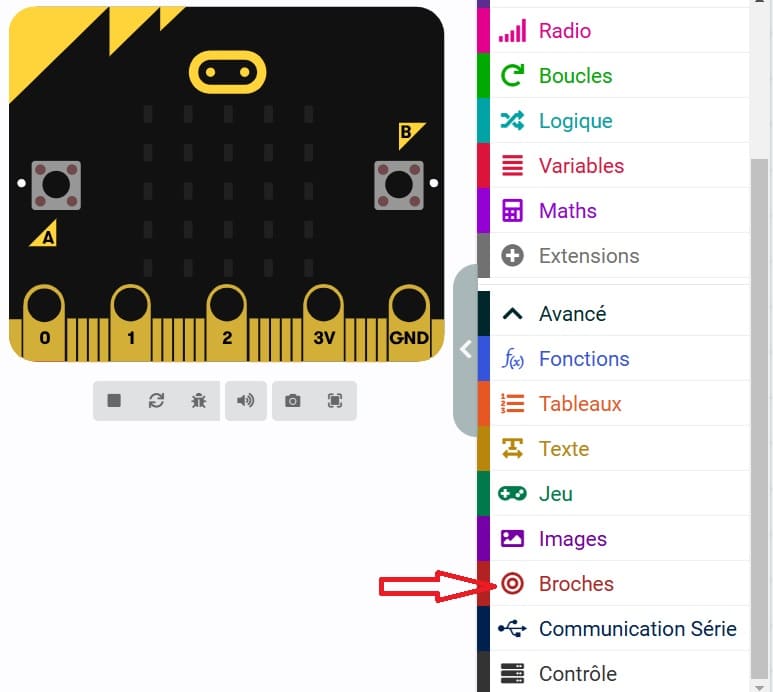
3- Cliquer sur Extension
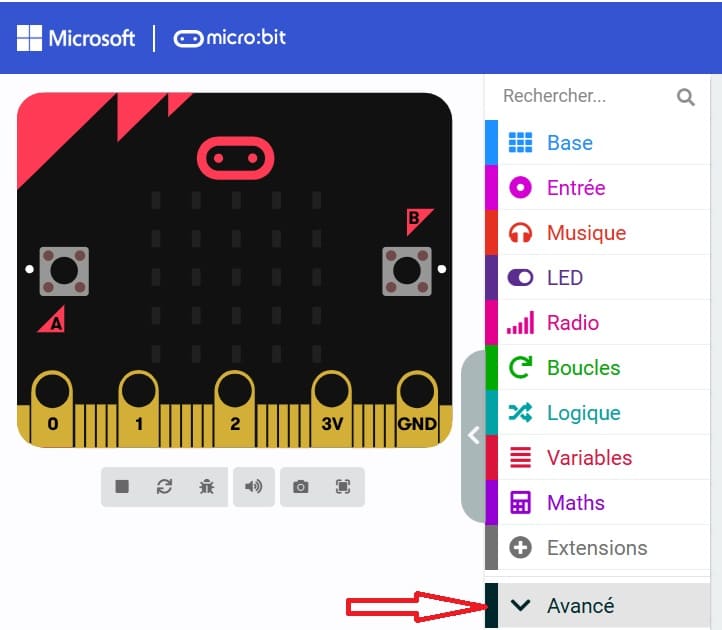
4- Cliquez sur "Avancé"
5- Cliquez sur "Broches"
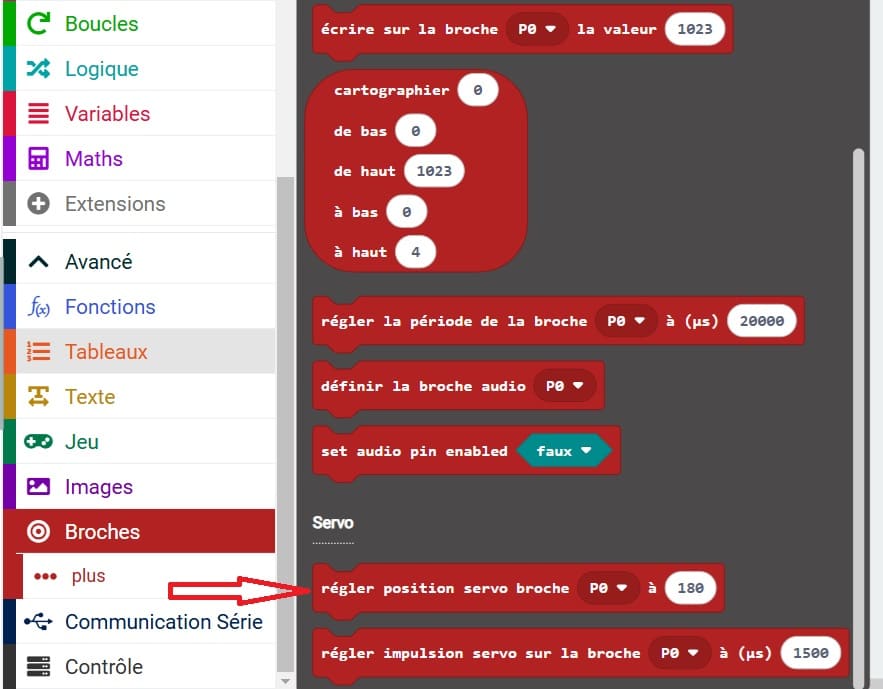
6- Choisir l'instruction régler position servo broche P0 à 180 pour commander le servomoteur :
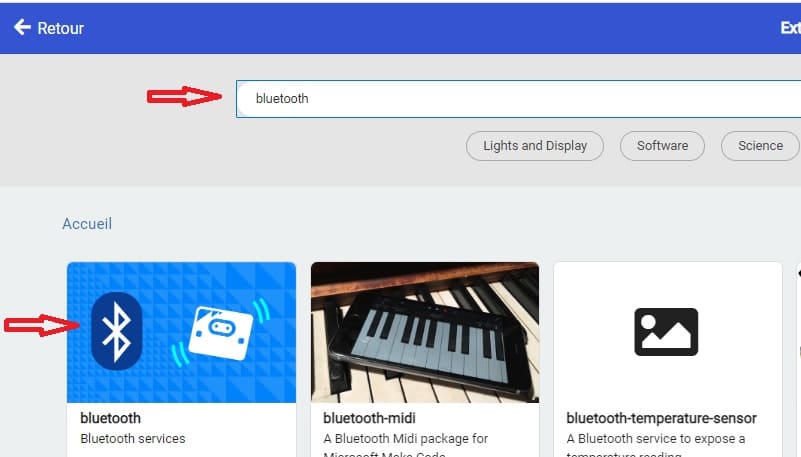
7- Recherchez et ajoutez l'extension "Bluetooth" en cliquant dessus.

Ce programme Makecode permet de commander la position d’un servomoteur connecté à la carte Micro:bit à distance via Bluetooth depuis un smartphone. La carte Micro:bit utilise le service Bluetooth UART pour recevoir une valeur numérique envoyée par une application mobile, puis elle transforme cette valeur en angle de rotation pour piloter le servomoteur grâce à un signal PWM.

Explication du programme
Au démarrage du programme, le servomoteur est placé à la position initiale 0°.

Lorsqu’une connexion Bluetooth est établie, le Micro:bit lance automatiquement le service UART, qui permet l’échange de données entre le téléphone et la carte. Il affiche ensuite la lettre « C » sur l’écran pour indiquer que la connexion est active. Cela permet à l’utilisateur de savoir que le système est prêt à recevoir des commandes.

En cas de déconnexion Bluetooth, le programme affiche la lettre « D » sur l’écran. Cette indication visuelle sert à informer l’utilisateur que la liaison entre le smartphone et le Micro:bit a été interrompue et que les commandes ne seront plus exécutées.

Lorsque des données sont envoyées depuis le smartphone, elles sont reçues sous forme de texte terminé par le symbole « # ». Le programme lit alors cette valeur et la stocke dans une variable appelée angle. Cette valeur représente l'angle à Le servomoteur alors selon l’angle demandé
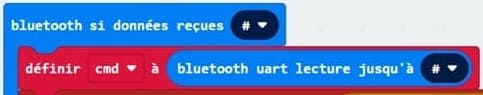
Ensuite, le programme renvoie cette valeur au smartphone pour confirmation, puis la convertit en nombre afin de pouvoir définir l'angle du servomoteur connecté à la broche P1.

Ainsi, ce programme permet de réaliser un système de contrôle de moteur intelligent, où la vitesse est ajustée en temps réel via Bluetooth, avec un retour d’information et une indication claire de l’état de connexion.
L'application mobile pour commander la carte Micro:bit
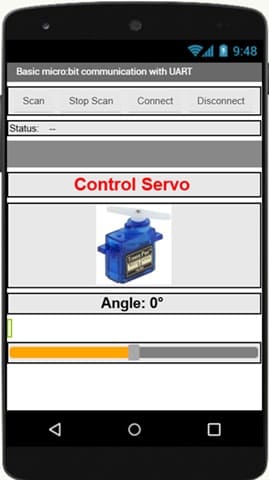
Cette application mobile permet de commander à distance un servomoteur connecté à une carte Micro:bit via une liaison Bluetooth. Elle offre une interface simple permettant à l'utilisateur de se connecter à la carte Micro:bit et de régler l'angle du servomoteur à l'aide d'un curseur.
Fonctionnement de l'application :
Recherche les cartes Micro:bit Bluetooth disponibles grâce au bouton Scan.
Établit ou interrompt la connexion Bluetooth avec les boutons Connect et Disconnect.
Affiche l'état de la connexion dans la zone Status.
Permet de sélectionner l'angle du servomoteur à l'aide du curseur (Slider).
Affiche en temps réel l'angle sélectionné (par exemple Angle: 0°).
Envoie la valeur de l'angle à la carte Micro:bit via le service Bluetooth UART, qui commande ensuite le servomoteur connecté à la broche P1.
0 commentaire
laisser un commentaire
Passion de robotique
Tutoriels récents
Atelier robotique
Tutoriels populaires
Construction des robots
Tutoriels plus commentés
Bras robotique
Categories
Maison intelligente